Au profit de la recherche contre le cancer pédiatrique
Parmi les principes directeurs du Rotary, celui de « Servir » est un principe majeur. Il est essentiel et s’exprime particulièrement dans les actions d’intérêt général qui sont réalisées par les différents clubs Rotary.
L’amélioration de la vie locale, en faisant preuve de solidarité, est une source d’action permanente.
Pour l’année 2026-2027, le club Rotary Tours Val de Loire souhaite apporter son soutien à la recherche contre le cancer chez les enfants, avec un projet exceptionnel en partenariat avec l’hôpital Clocheville de Tours.
Afin de financer du matériel indispensable pour l’hôpital, le Rotary Tours Val de Loire va organiser un concert prestigieux, auquel il vous invite à participer.
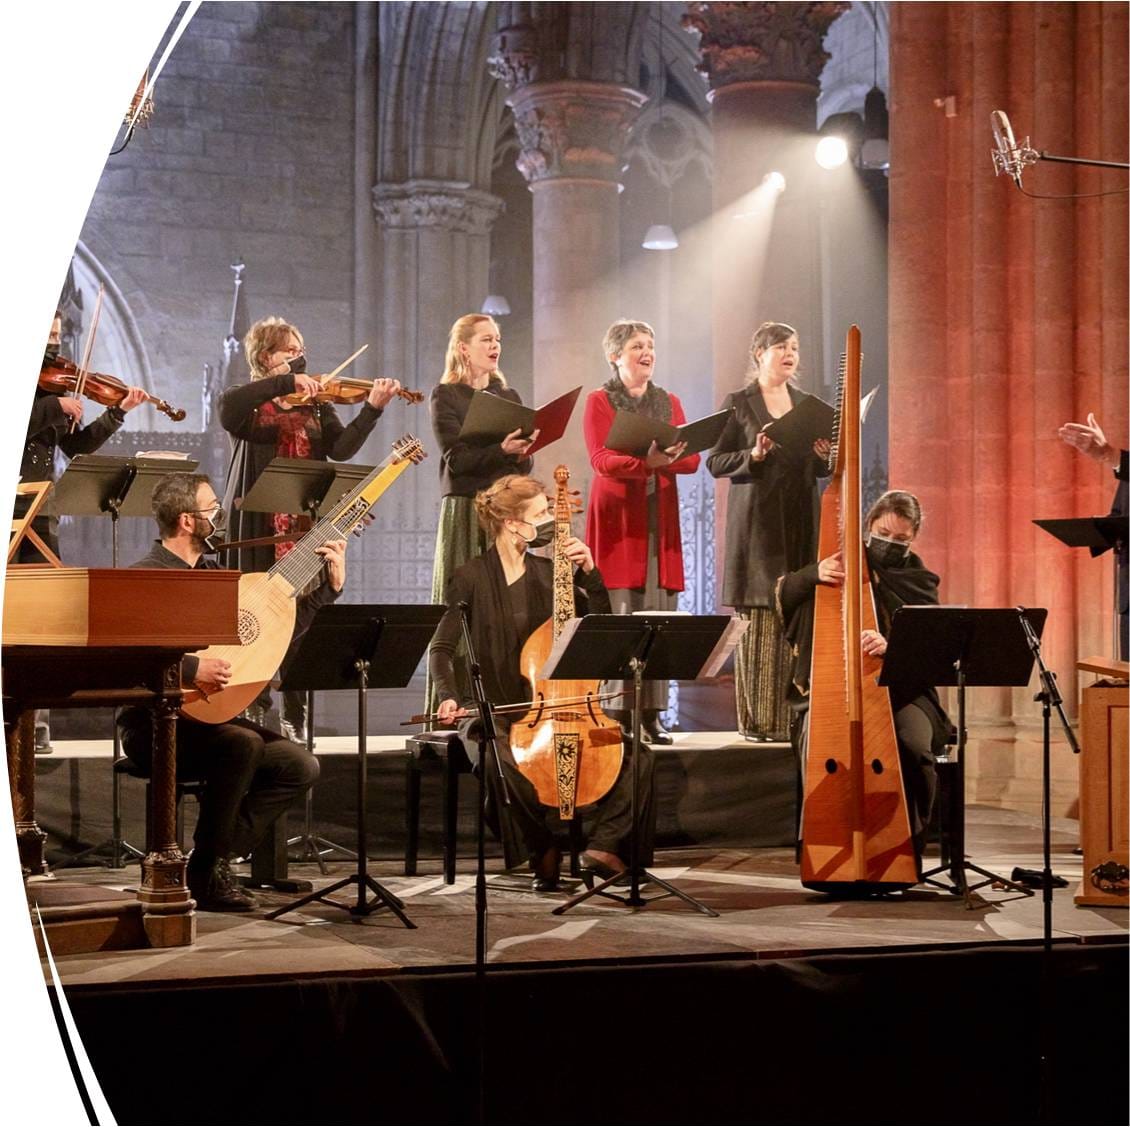
Le concert sera dirigé par François BAZOLA avec l’ensemble vocal Consonance. Ils interprèteront le messie de Haendel, considéré comme le chef-d'œuvre du genre oratorio de la musique baroque.
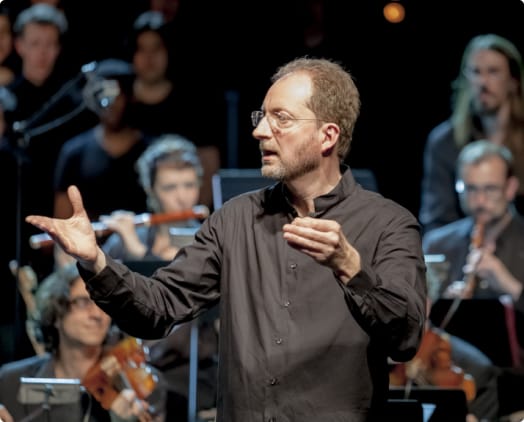
Œuvre majeure du répertoire baroque, le « Messie » de Georg Friedrich Haendel, objet du concert, sera programmé à Tours au premier trimestre 2027.
De plus, une répétition publique sera proposée pour un jeune public afin de leur présenter de manière pédagogique cette musique « Savante ».
Les interprètes professionnels ont été choisis pour faire de ce concert un véritable moment d’exception qui restera dans la mémoire des quelque 1000 personnes attendues lors de cette soirée.
Un projet unique en région Centre-Val de Loire
Ensemble et grâce à vous !
L'oncologie est la spécialité médicale consacrée à l'étude, au diagnostic et au traitement des cancers. Elle englobe la prévention, le dépistage, la prise en charge thérapeutique et le suivi des patients atteints de tumeurs solides ou hématologiques.
PAGE EN COURS DE DEVELOPPEMENT
Objectif scientifique
Participer au fond de dotation de l’hôpital Clocheville qui va permettre d’acheter un appareil de neuronavigation.
La neuronavigation est une technique de repérage. C’est une sorte de GPS pour neurochirurgiens.
Quelques jours avant l’intervention, les médecins prennent des repères très précis à l’intérieur du cerveau, grâce à une IRM. Ils calculent la position et l’étendue de la tumeur, définissent le trajet nécessaire pour l’atteindre et les zones du cerveau à éviter. Ces informations sont ensuite transférées à un ordinateur situé au bloc opératoire.
L’ordinateur reconstitue une image du cerveau en trois dimensions. Le jour de l’intervention, le neurochirurgien visualise sur l’écran l’emplacement de ses instruments à l’intérieur du cerveau. Il suit ainsi chacun de ses gestes comme s’il avait une caméra au bout de ses outils chirurgicaux. (voir détails ci-dessous)
Le projet financé permettra donc d'acquérir un équipement de recherche de dernière génération afin de réaliser des interventions plus précises et moins lourdes pour le patient.
Chaque année, plus de 55 enfants sont pris en charge par l'hôpital Clocheville et son service oncologie pédiatrique. Le nombre de lits a été augmenté cette année.
Les cancers les plus fréquents chez les jeunes sont les cancers du sang (leucémie, lymphome) et les cancers du cerveau (tumeur cérébrale).
Impact estimé : 20 à 25 enfants bénéficiaires par an.
C’est un point très important:
•Chercheurs ou chirurgiens impliqués
•Impact attendu
•Le besoin
•Le projet scientifique
•L'équipe médicale
•Les résultats attendus
•Le nombre d'enfants concernés
•Une photo
•Une citation du médecin référent
La neuronavigation : quand l’imagerie devient le GPS du cerveau
La neuronavigation : le GPS du neurochirurgien
Opérer le cerveau, c'est intervenir dans un organe de 1,4 kg, enfermé dans une boîte crânienne opaque, où quelques millimètres séparent une zone sans fonction apparente d'une zone qui commande la parole, la motricité ou la vision. Pendant la majeure partie du XXe siècle, le neurochirurgien travaillait surtout avec son savoir anatomique, des repères osseux et son expérience. Aujourd'hui, dans la plupart des blocs de neurochirurgie, un écran lui montre en temps réel où se trouve la pointe de son instrument dans le cerveau du patient, sur les images de son IRM. C'est ce qu'on appelle la neuronavigation.
Cet article explique ce qu'est la neuronavigation, comment elle fonctionne et quelles sont ses limites.
1. Le concept : savoir où l'on est dans un espace invisible
La neuronavigation est une technique de chirurgie assistée par ordinateur. Elle permet de localiser un instrument chirurgical dans le cerveau du patient en le superposant, en temps réel, à ses images médicales (IRM, scanner). L'analogie la plus parlante est celle du GPS d'une voiture : une carte (les images du patient), un point qui indique où l'on se trouve (l'instrument) et un itinéraire tracé à l'avance (la planification chirurgicale).
La neuronavigation cherche donc à répondre à trois questions pendant l'opération :
Où suis-je ? Quelle est la position exacte de mon instrument par rapport aux structures du cerveau ?
Où dois-je aller ? Où se trouve la cible (tumeur, lésion, zone à biopsier) ?
Qu'est-ce que je dois éviter ? Où passent les vaisseaux, les faisceaux de fibres nerveuses et les zones fonctionnelles critiques ?
L'enjeu est considérable. Un meilleur repérage permet des ouvertures du crâne plus petites, des trajectoires plus sûres, une résection plus complète des tumeurs et moins de séquelles neurologiques.
2. Un peu d'histoire : de la stéréotaxie à la navigation sans cadre
La neuronavigation descend directement de la stéréotaxie, du grec stereos (solide, en trois dimensions) et taxis (arrangement, orientation). En 1908, le neurochirurgien britannique Victor Horsley et l'ingénieur Robert Clarke conçoivent un appareil qui permet d'atteindre des points précis du cerveau animal grâce à un système de coordonnées cartésiennes. En 1947, Ernest Spiegel et Henry Wycis adaptent le principe à l'humain : un cadre métallique est fixé rigidement au crâne du patient, puis on réalise des images radiologiques. Chaque point du cerveau peut alors être repéré par des coordonnées X, Y et Z par rapport à ce cadre.
La stéréotaxie avec cadre est très précise, mais contraignante. Le cadre est lourd, il gêne l'accès chirurgical et il limite l'intervention à des trajectoires rectilignes, ce qui convient à une biopsie ou à l'implantation d'une électrode, mais pas à l'ablation d'une tumeur volumineuse.
Dans les années 1980, l'arrivée du scanner puis de l'IRM, avec des ordinateurs capables de reconstruire des images en trois dimensions, change la donne. En 1986, l'équipe de David Roberts, aux États-Unis, présente un microscope opératoire couplé à un système de localisation. En 1987, le Japonais Eiji Watanabe met au point un bras articulé muni de capteurs, qu'il appelle « neuronavigator ». C'est la naissance de la neuronavigation sans cadre (frameless) : le repérage ne dépend plus d'un cadre fixé au crâne, mais d'un système de localisation dans l'espace de la salle d'opération. Dans les années 1990, les systèmes à caméras infrarouges s'imposent et la technique se généralise.
3. Le principe : relier deux espaces
Le principe fondamental de la neuronavigation tient en une idée : établir une correspondance mathématique entre deux espaces.
L'espace image : le volume numérique reconstruit à partir de l'IRM ou du scanner du patient, avec son propre système de coordonnées.
L'espace patient : le crâne réel du patient, allongé sur la table d'opération, avec les coordonnées mesurées par le système de localisation.
Tant que ces deux espaces ne sont pas reliés, l'ordinateur ne sait pas à quoi correspond un point du crâne réel sur l'image. L'opération qui les relie s'appelle le recalage (en anglais registration). Une fois le recalage fait, toute position mesurée dans la salle d'opération peut être traduite en position sur l'image, et inversement.
Mathématiquement, il s'agit de calculer une transformation (le plus souvent une transformation dite « rigide », qui combine une rotation et une translation) qui fait coïncider au mieux les deux systèmes de coordonnées. Cette hypothèse de rigidité, qui considère le cerveau comme un objet qui ne se déforme pas, est à la fois la force de la méthode et, on le verra, sa principale limite.
4. Le fonctionnement, étape par étape
Étape 1 : l'acquisition des images
Tout commence avant l'opération, le plus souvent la veille ou le jour même. Le patient passe une IRM et/ou un scanner avec des séquences adaptées : IRM en haute résolution avec injection de produit de contraste pour délimiter une tumeur, angiographie pour visualiser les vaisseaux, scanner pour les structures osseuses.
On peut enrichir ces images d'informations fonctionnelles :
l'IRM fonctionnelle (IRMf) repère les zones corticales qui s'activent quand le patient parle, bouge la main ou regarde une image ;
la tractographie, issue de l'imagerie par tenseur de diffusion (DTI), reconstruit le trajet des grands faisceaux de substance blanche, comme le faisceau pyramidal (motricité) ou le faisceau arqué (langage) ;
la TEP (tomographie par émission de positons) peut indiquer les zones les plus actives d'une tumeur.
Ces différentes images sont ensuite fusionnées dans le logiciel de navigation, pour que le chirurgien dispose d'une seule carte en trois dimensions qui combine anatomie et fonction.
Étape 2 : la planification
Sur la station de travail, le neurochirurgien prépare son intervention. Il segmente la lésion (il la délimite en 3D), marque les structures à risque, choisit le point d'entrée sur le crâne et la trajectoire idéale jusqu'à la cible. Il peut simuler l'approche, vérifier qu'aucun vaisseau important ou faisceau fonctionnel ne se trouve sur le chemin, et adapter la taille et la position de l'ouverture du crâne (craniotomie). C'est l'équivalent du calcul d'itinéraire avant de prendre la route.
Étape 3 : l'installation et le système de localisation
Au bloc opératoire, la tête du patient est généralement fixée dans une têtière rigide (souvent une têtière à pointes, de type Mayfield). Une référence dynamique, c'est-à-dire un petit support équipé de marqueurs, est solidarisée à cette têtière ou directement au crâne. Son rôle est essentiel : si la table ou la tête bouge légèrement, le système détecte le déplacement de la référence et corrige automatiquement les calculs.
Deux grandes technologies de localisation existent.
La localisation optique (infrarouge) est la plus répandue. Une caméra stéréoscopique, avec deux objectifs espacés comme nos yeux, émet des rayons infrarouges et capte leur réflexion sur des sphères réfléchissantes fixées aux instruments et à la référence. Chaque instrument porte une configuration unique de sphères, ce qui permet au système de l'identifier et de calculer sa position et son orientation dans l'espace par triangulation, plusieurs dizaines de fois par seconde. Il existe aussi des marqueurs actifs, des diodes qui émettent elles-mêmes de la lumière infrarouge. La contrainte principale est la ligne de vue : rien ne doit s'interposer entre la caméra et les marqueurs, ni la main d'un chirurgien, ni la tête d'une infirmière, ni le microscope.
La localisation électromagnétique repose sur un générateur de champ magnétique placé près de la tête du patient et sur de minuscules bobines intégrées dans les instruments. La position est calculée à partir des variations du champ mesurées par ces bobines. Cette technique ne demande pas de ligne de vue dégagée et permet de suivre des instruments fins et souples (cathéters de dérivation, endoscopes). En revanche, elle peut être perturbée par les objets métalliques présents dans la salle.
Étape 4 : le recalage
C'est l'étape critique. Il faut indiquer au système quels points du patient réel correspondent à quels points de l'image. Plusieurs méthodes existent :
Les marqueurs fiduciaires : de petites pastilles, visibles à l'IRM ou au scanner, sont collées sur la peau du crâne avant l'imagerie. Au bloc, le chirurgien touche chacune d'elles avec une sonde (le « pointeur ») et le logiciel met en correspondance ces points avec leur position sur l'image. Des vis fiduciaires implantées dans l'os offrent une précision encore supérieure, au prix d'un geste plus invasif.
Les repères anatomiques : on utilise des points faciles à identifier, comme la racine du nez, les angles des yeux ou le tragus de l'oreille.
Le recalage surfacique : le chirurgien fait glisser un pointeur sur la peau du visage et du front, ou un scanner laser balaie la surface. Le logiciel capture des centaines de points et ajuste la surface ainsi obtenue à la surface de la peau reconstruite à partir des images.
Le recalage automatique par imagerie peropératoire : un scanner mobile ou un appareil de radiologie 3D acquiert des images directement au bloc, alors que la référence dynamique est déjà en place. Le recalage est alors automatique et très précis.
Le logiciel indique ensuite une erreur de recalage. Mais le chirurgien ne s'en contente pas : il vérifie toujours la précision en posant le pointeur sur des repères anatomiques connus et en contrôlant que la position affichée à l'écran correspond. En conditions habituelles, la précision obtenue est de l'ordre de 1 à 3 millimètres.
Étape 5 : la navigation proprement dite
Une fois le recalage validé, la navigation commence. Quand le chirurgien pose son pointeur ou un instrument équipé de marqueurs sur une structure, l'écran affiche instantanément sa position sur les trois plans de coupe (axial, coronal, sagittal) et sur la reconstruction 3D. Le système peut aussi prolonger virtuellement l'axe de l'instrument pour montrer où il arrivera s'il continue dans la même direction, ce qui est très utile pour choisir une trajectoire.
La navigation peut être intégrée au microscope opératoire : le contour de la tumeur ou le trajet d'un faisceau nerveux est alors projeté directement dans l'oculaire, superposé à la vision réelle du champ opératoire. C'est une première forme de réalité augmentée. La navigation peut aussi être couplée à un endoscope, à une sonde d'échographie ou à un bras robotisé.
5. La grande limite : le « brain shift »
Toute la neuronavigation repose sur une hypothèse : le cerveau pendant l'opération est identique au cerveau des images préopératoires. Or c'est faux dès que le crâne et la dure-mère sont ouverts. C'est le phénomène du brain shift (déplacement cérébral).
Plusieurs facteurs en sont responsables : la perte de liquide céphalorachidien, la gravité, les médicaments qui réduisent l'œdème, et surtout la résection elle-même, qui crée une cavité dans laquelle les tissus voisins s'effondrent. Le déplacement peut atteindre un centimètre, voire davantage, en particulier vers la fin de l'ablation d'une grosse tumeur. La navigation devient alors trompeuse : l'écran indique une position qui ne correspond plus à la réalité, alors que le chirurgien est justement en train de travailler sur les limites de la lésion, près de zones fonctionnelles.
Pour corriger ce problème, plusieurs solutions sont utilisées, souvent en combinaison :
L'IRM peropératoire : certains blocs sont équipés d'une IRM qui permet de réaliser de nouvelles images en cours d'intervention, de vérifier s'il reste de la tumeur et de mettre à jour la navigation. C'est la méthode de référence, mais elle est coûteuse et rallonge l'opération.
L'échographie peropératoire naviguée : une sonde d'échographie suivie par le système produit des images en temps réel, que le logiciel peut comparer et recaler avec l'IRM préopératoire. C'est une solution moins chère et rapide.
Le scanner peropératoire, plus utilisé pour l'os et le rachis.
Les modèles biomécaniques : des algorithmes simulent la déformation du cerveau pour « déformer » l'IRM et la faire correspondre à la réalité peropératoire. Cette approche est encore largement en développement.
Les techniques complémentaires : la fluorescence (par exemple avec le 5-ALA, qui rend certaines tumeurs fluorescentes sous une lumière spéciale) et la stimulation électrique directe du cerveau, parfois chez un patient éveillé, restent des outils indispensables pour définir les limites d'une résection.
Il faut donc garder à l'esprit que la neuronavigation est une aide, pas un pilote automatique. Le jugement du chirurgien, sa connaissance de l'anatomie et la vision directe du champ opératoire restent décisifs.
6. Les applications
La neuronavigation est aujourd'hui utilisée dans de nombreuses situations :
La chirurgie des tumeurs cérébrales : c'est son application principale. Elle aide à placer précisément la craniotomie, à localiser les lésions profondes ou petites et à maximiser l'étendue de la résection tout en préservant les zones fonctionnelles.
Les biopsies : pour prélever un fragment d'une lésion profonde, la navigation sans cadre offre une alternative à la stéréotaxie classique dans de nombreux cas.
La chirurgie de l'épilepsie : elle permet de localiser la zone épileptogène et de placer des électrodes d'enregistrement profondes (stéréo-électroencéphalographie).
La neurochirurgie fonctionnelle, comme la stimulation cérébrale profonde dans la maladie de Parkinson, où la stéréotaxie avec cadre reste souvent la référence, mais où les systèmes sans cadre et robotisés progressent.
La chirurgie des malformations vasculaires et le placement de cathéters de dérivation ventriculaire.
La chirurgie du rachis : la navigation guide la mise en place des vis pédiculaires dans les vertèbres, réduit le risque de mauvais positionnement et diminue l'exposition aux rayons X de l'équipe.
La chirurgie de la base du crâne et la chirurgie ORL : la chirurgie endoscopique des sinus et de l'hypophyse utilise la navigation pour éviter les structures critiques comme les nerfs optiques et les artères carotides.
La stimulation magnétique transcrânienne naviguée : en dehors du bloc, le même principe sert à cibler précisément une zone du cortex, pour cartographier les zones motrices et du langage avant une opération ou pour traiter certaines pathologies psychiatriques.
7. Bénéfices et limites en résumé
Les bénéfices sont bien établis : une meilleure orientation, des craniotomies plus petites et mieux placées, une planification plus fine, un accès plus sûr aux lésions profondes, une aide à la formation des jeunes chirurgiens et, pour les gliomes, une contribution à l'augmentation de l'étendue de résection, qui est un facteur pronostique important.
Les limites sont réelles : le brain shift, la dépendance à la qualité du recalage, les problèmes de ligne de vue ou d'interférences, le temps d'installation, le coût des équipements et le risque d'une confiance excessive dans l'écran. Une erreur de quelques millimètres, invisible si l'on ne la cherche pas, peut avoir des conséquences importantes dans le cerveau.
8. Et demain ?
Plusieurs évolutions sont en cours. La réalité augmentée, grâce à des lunettes ou des casques, vise à afficher les structures cachées directement dans le champ de vision du chirurgien, sans qu'il ait à lever les yeux vers un écran. L'intelligence artificielle accélère la segmentation automatique des tumeurs et des structures, et pourrait améliorer la correction du brain shift en temps réel. La robotique permet de maintenir une trajectoire planifiée avec une stabilité que la main humaine ne peut égaler. Enfin, l'intégration de l'imagerie peropératoire et des données fonctionnelles tend vers une navigation qui ne s'appuie plus sur une carte figée, mais sur une carte mise à jour en continu.
Conclusion
La neuronavigation a transformé la neurochirurgie en permettant de relier ce que montrent les images à ce que le chirurgien a sous les yeux. Son principe est simple : faire correspondre l'espace de l'image et l'espace du patient, puis suivre les instruments dans cet espace commun. Sa mise en œuvre demande en revanche une chaîne technique rigoureuse (imagerie, planification, localisation, recalage, vérification), où chaque maillon compte. Comme le GPS, elle ne remplace pas le conducteur. Elle lui donne des yeux supplémentaires dans un territoire où la moindre erreur de trajectoire peut avoir des conséquences graves.
Pour un sourire, pour un regard
Le ROTARY
Le Rotary en quelques chiffres :
•Présent dans plus de 200 pays
•Plus de 1,4 million de membres
•Plus de 35 000 clubs
•Des milliers d'actions financées chaque année
Rotary Tours Val de Loire
•Un club qui vient de fêter ses 20 ans
•22 membres actifs
•Nos actions récentes :
Participation (2023) à l’achat d’un colposcope pour La Maison des Femmes à l'hôpital Trousseau.
Participation (2026) à l’achat d’une voiture pour l’association Marche Rose 37.
Aides aux associations; Cher Dames de Loire, La Main de Joseph, combattre la Polio (action internationale), recherche sur le cerveau (action nationale), l’outil en main ….
Notre devise : Servir d’abord
L'ensemble CONSONANCE
Fondé en 2011, l’ensemble Consonance porte un répertoire allant du premier baroque à la période classique.
Implanté à Tours depuis sa création, l’ensemble a su nouer des liens avec de multiples structures et se produit régulièrement lors du festival Concerts d’Automne, à l’Opéra, au Centre Dramatique National de Tours ou encore à l’Espace Malraux de Joué-lès-Tours. Parallèlement à ses attaches en Région Centre - Val de Loire, Consonance se produit lors de concerts en France (Festival de La Chaise-Dieu, Cité de la Voix de Vézelay, Festival de Chambord, Traversées de Noirlac) et en Europe (Šakiai, Lituanie).
Cherchant à aiguiser la curiosité du public, il donne à entendre les oeuvres de compositeurs et compositrices connues ou encore à découvrir des 17ème et 18ème siècles tels que Boësset, Charpentier, Purcell, Cazzati et tant d’autres.
Pour apporter un éclairage nouveau sur les diverses facettes du répertoire baroque, l’ensemble collabore avec des musicien·nes de tous horizons : jazz (Continuo), musique contemporaine (Méditations baroques avec le compositeur Jean-Christophe Marti), mais aussi hip-hop et musiques électroniques (Cie X-Press).
Désireux de transmettre sa passion pour les découvertes musicales, François Bazola, directeur artistique et fondateur de l’ensemble, met un point d’honneur à se tourner vers le public de demain. Au travers de nombreuses actions pédagogiques et de résidences dans tout le territoire, dans les écoles et écoles de musique, collèges, lycées ou
conservatoires, il offre à voir aux élèves de tous âges la richesse et l’importance d’une émotion musicale partagée.
Dans le cadre de projets spécifiques autour de tragédies de Racine (Esther et Athalie), de Jean-Philippe Rameau (Monsieur Rameau) ou de Molière et Lully, il les associe aux musicien·nes de l’ensemble dans une démarche active de sensibilisation pratique.
Fort d’une première décennie a été marquée notamment par la sortie de deux enregistrements discographiques chez le label Hérisson : Dolci Affetti (musique italienne du seicento - Choc de Classica) et Abendlied (Trios et Quatuors vocaux avec pianoforte de J. Haydn – Choix de France Musique), l’ensemble Consonance continue de parcourir les siècles et de défendre avec ardeur la musique vivante, dans ses visages d’hier et d’aujourd’hui comme en atteste Continuo, le troisième enregistrement de l’ensemble (parution octobre 2023).
François BAZOLA
Après un cursus de formation très complet de musicologie, de chant et de direction (université François Rabelais et C.R.R de Tours) le conduisant notamment à l'agrégation d'éducation musicale, François Bazola entre au CNSMD de Paris dans la classe de William Christie et y obtient un prix d'interprétation de la musique vocale baroque.
Il a collaboré très régulièrement avec le chef franco-américain pour de nombreux concerts, spectacles et tournées (France, Europe, Etats-Unis, Asie…), et a été son assistant musical en charge du choeur des Arts Florissants pendant de nombreuses années.
Ses envies musicales le portent à aborder aussi bien des musiques dites « anciennes » (Moulinié, Charpentier, Rameau, Bach, Haendel…) que des répertoires plus « proches » de nous. Ainsi, il a participé à plusieurs productions lyriques de Rigoletto et Traviata de Verdi, de l’Aiglon d’Honegger, de Gianni Schicchi, Madame Butterfly, Tosca de Puccini, Die Zauberflöte de Mozart et plus récemment Don Pasquale de Donizetti.
En janvier 2011, il fonde l'Ensemble Consonance avec lequel il a déjà donné plus 130 concerts et spectacles en Région Centre Val de loire, en France et en Europe.
Pédagogue reconnu, François Bazola a conduit de nombreuses actions pédagogiques en direction des scolaires de tous âges (primaires, collégiens, lycéens, étudiants) et a encadré à plusieurs reprises à l’Académie Baroque Européenne d’Ambronay. Il collabore régulièrement avec le Cepravoi (Centre des pratiques vocales en Région Centre) et a dirigé plusieurs master-class au CNSMD de Paris. Il enseigne également au CRR de Tours.
La discographie de François Bazola comprend de nombreux enregistrements (Hérisson, Harmonia Mundi, Erato, Ligia Digital…) et les critiques saluent ses qualités d'interprète tant comme chanteur que comme chef.
François Bazola est Chevalier des Arts et Lettres.